A Anthropic abriu nesta quinta-feira, 27 de agosto de 2026, uma prévia de pesquisa do Model Hardware Standard, ou MHS, padrão criado para agentes de inteligência artificial operarem equipamentos físicos programáveis. O primeiro grupo reúne laboratórios científicos e fabricantes que testarão a tecnologia antes da publicação do projeto como código aberto.
O sistema fornece uma interface comum para microscópios, braços robóticos, manipuladores de líquidos e outros aparelhos que normalmente exigem integrações separadas. A promessa é permitir que um agente descubra capacidades e limites de cada máquina, coordene várias delas e reaja aos dados produzidos durante um experimento.
O anúncio da Anthropic apresenta a prévia, explica os drivers e reúne os testes feitos pelos parceiros. A Ars Technica acompanhou o lançamento e documentou a demonstração com o braço robótico.
Os resultados de integração e recuperação de equipamentos foram divulgados pela Anthropic e ainda não formam uma avaliação independente. A cobertura externa confirma a proposta do padrão, enquanto desempenho, segurança e interoperabilidade dependem da prévia restrita.
Um tradutor para cada máquina
Equipamentos de laboratório e fábrica costumam chegar com programas e interfaces próprios, nem sempre preparados para conversar entre si. Quando uma experiência combina produtos de marcas diferentes, especialistas precisam escrever tradutores específicos e conferir como comandos, medidas e limites são representados por cada aparelho.
O MHS propõe um driver padronizado, software que faz a ponte entre o sistema e o equipamento. Esse driver expõe operações básicas como ler uma temperatura ou escrever um novo valor, enquanto a implementação do fabricante converte a instrução comum no comando aceito pela máquina.
A Anthropic afirma que a camada pode reduzir de semanas ou meses para horas ou minutos o tempo de integração. O número é uma alegação baseada nos primeiros parceiros da prévia, não uma medição independente aplicável a qualquer laboratório, marca ou processo industrial.
A abordagem só funciona com aparelhos que possuem uma interface programável. Uma máquina inteiramente manual não passa a responder ao agente por causa do padrão, e a empresa diz que trabalha com fabricantes para acrescentar drivers aos produtos que ainda não oferecem esse caminho.
O manual entra no driver
Enviar um comando não basta quando o software desconhece peso, alcance, temperatura segura ou velocidade de um equipamento. O MHS permite registrar essas características em etiquetas escritas em linguagem comum, incluindo o que o aparelho mede, quais parâmetros podem mudar e quais limites devem ser respeitados.
A própria Anthropic reconhece essa limitação. Modelos aprendem grande parte do que sabem sobre o mundo por texto e imagens, portanto raciocínio espacial e físico ainda exige supervisão de especialistas mesmo quando o arquivo descreve o aparelho.
Três caminhos chegam ao equipamento
Depois da instalação dos drivers, o hardware pode ser controlado pelo Model Context Protocol, pela linha de comando ou por arquivos de código que usam interfaces de programação. O Model Context Protocol, conhecido pela sigla MCP, é uma forma padronizada de conectar agentes a ferramentas e fontes externas.
A Ars Technica destaca que nada na interface comum exige inteligência artificial. O agente entra como uma camada capaz de interpretar objetivos e dados, enquanto o mesmo hardware continua acessível por comandos e programas tradicionais.
Claude aprende com o laser
Em um teste descrito pela Anthropic, Claude ajustou um laser, observou o efeito por uma câmera e repetiu o movimento para entender como a alteração deslocava o feixe. Depois, o modelo transformou o que aprendeu em um programa determinístico capaz de alinhar o laser com um único comando.
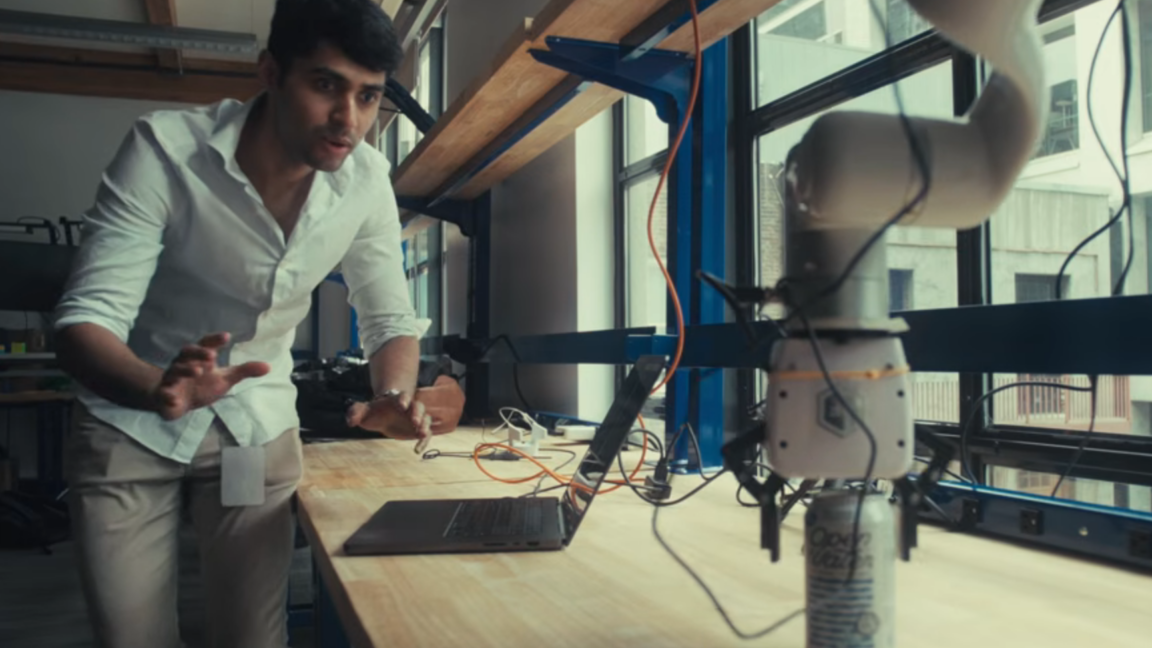
A empresa também exibiu um braço robótico tentando pegar uma lata de alumínio sem ter recebido previamente a sequência exata de movimentos. A imagem publicada pela Ars Technica documenta essa demonstração e mostra o equipamento físico ligado ao fluxo apresentado no anúncio.
Laboratórios colocam a proposta à prova
A Genentech implementou uma prova de conceito para medir concentração de proteína coordenando um manipulador de líquidos, um braço robótico e um leitor de placas. Segundo a Anthropic, o MHS reuniu os equipamentos necessários ao procedimento, mas o anúncio não publica uma comparação completa de precisão, custo ou taxa de falhas.
No HHMI Janelia Research Campus, origem da colaboração que deu início ao MHS, pesquisadores usaram a camada comum para reunir sete programas de fornecedores diferentes em trabalhos de microscopia. A motivação surgiu de um equipamento de imagem cerebral com lasers, controles de foco e câmeras sem uma interface compartilhada.
QuEra recupera frequência do laser
A QuEra, fabricante de computadores quânticos baseados em átomos neutros, deu a um agente acesso a partes do sistema de laser de suas máquinas. O objetivo era recuperar o chamado lock, frequência extremamente precisa que o laser precisa manter para interagir com os átomos.
A Anthropic relata que o controlador criado com MHS recuperou essa condição em 99,3% dos casos sem intervenção humana. A porcentagem pertence à empresa e à parceira, pois o comunicado não apresenta protocolo completo, quantidade de tentativas ou auditoria externa que permita generalizar o desempenho.
O teste ilustra uma tarefa em que o agente recebe medidas do equipamento, modifica parâmetros e verifica o efeito. Ele não demonstra que o modelo possa assumir sozinho todo o controle de um computador quântico nem que a taxa se repita em outra instalação.
Separar a demonstração dessa conclusão é importante porque o anúncio reúne resultados iniciais de organizações escolhidas para a prévia. O MHS ainda será usado para construir avaliações de segurança e práticas de implantação antes da abertura prometida.
Fabricantes começam a preparar drivers
Amazon Web Services, Automata, Danaher, Doosan Robotics, MBF Bioscience, QIAGEN, Tecan e Universal Robots aparecem entre as empresas que testam ou planejam suporte ao padrão. A lista também inclui Hugging Face, com a biblioteca de robótica LeRobot, e Raspberry Pi, que realizou testes com um driver para câmera.
A Anthropic diz que o MHS é independente de modelo e pode ser acessado por qualquer mecanismo de agente compatível com os protocolos oferecidos. Os exemplos se concentram em Claude, portanto ainda faltam comparações públicas para mostrar como outros modelos lidam com os mesmos dispositivos e limites.
Código aberto fica para depois
O padrão ainda não foi aberto, apesar de essa ser a intenção declarada pela empresa. A Anthropic distribuirá uma versão inicial aos parceiros e usará a etapa para desenvolver avaliações, proteções e orientações sobre agentes que atuam no mundo físico.
Quando a abertura ocorrer, a companhia promete divulgar resultados da prévia junto de recomendações de implantação segura. O anúncio não informa data, licença futura nem versão que será publicada, então não há base para tratar o MHS como uma especificação pública acabada.
Erro físico não é erro de software
O exemplo mais direto dos limites apareceu na Genentech. Quando amostras formaram espuma, pesquisadores precisaram orientar Claude a reconhecer que o problema era físico e exigia uma correção no material, não uma alteração de programa.
A situação mostra por que sensores e instruções não substituem conhecimento do processo. Um agente pode interpretar um resultado como falha lógica quando a causa está em pressão, sujeira, alinhamento, temperatura ou outra condição que não aparece claramente nos dados recebidos.
A empresa afirma que prepara um roteiro de segurança física e ampliará sua política contra usos indevidos. Essas proteções ainda estão em desenvolvimento, e o comunicado não descreve certificação externa nem regras universais para liberar movimentos perigosos.
Em laboratórios e fábricas, permissões precisam considerar mais que acesso a arquivos. Velocidade, força, substâncias, áreas de circulação e formas de parada de emergência entram no desenho antes que um agente receba autorização para escrever valores ou iniciar uma sequência.
O agente atravessa a tela
O MHS leva a lógica dos agentes para aparelhos que medem, movem e alteram objetos reais. A interface comum pode diminuir o trabalho de ligar máquinas diferentes, mas também transforma uma resposta errada em risco físico, não apenas em texto ou código que pode ser desfeito.
Na demonstração, o braço se move enquanto o agente acompanha a tentativa pela câmera. Antes de esse fluxo sair dos laboratórios convidados, cada comando ainda precisa encontrar um limite físico, uma forma de parada e uma pessoa responsável pela experiência.